




サーモグラフィと赤外線カメラの技術解説

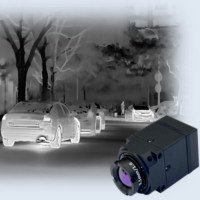
サーモグラフィ技術は、不可視な熱エネルギーの分布を可視化する手法です。熱画像カメラは、対象物から放射される赤外線を受光し、信号強度の差異を画像化することで、対象に直接触れることなく、また可視光に依存せずに高温部や低温部を直観的に把握することを可能にします。設備診断、建物評価、プロセス監視、セキュリティ、および組込センシングに広く用いられており、通常の可視光カメラでは捉えられない表面熱パターンの情報を提供します。
本稿では、サーモグラフィの物理的背景、熱画像カメラの画像生成メカニズム、および IADIY のサーモグラフィカメラモジュール(TCM:Thermal Camera Module)の代表的な産業応用について解説します。また、適切なカメラ選定と測温データの正確な解釈に必要な実務上の留意点についても触れます。熱画像カメラは広義の赤外線カメラの一部ですが、本稿では特に長波長赤外線(LWIR)サーモグラフィと反射型赤外線(Reflected-IR)カメラの技術的差異に焦点を当てて詳解します。
要点まとめ:サーモグラフィの仕組みと熱画像カメラの定義とは? 熱画像カメラ(赤外線サーモグラフィ)は、シーン内の物体から放射される赤外線エネルギーを光電検出器で受光し、その放射強度の空間的差異を画像として変換・表示する装置です。可視光カメラや赤外線LED照明を照射する反射型赤外線カメラとは異なり、LWIR(長波長赤外線)熱画像カメラはアクティブな照明光源を一切必要とせず、完全な暗闇(0 Lux)でも表面の熱パターンを可視化できます。さらに、ラジオメトリック(放射測温)機能を備えたモデルでは、物体の放射率、距離、反射背景温度を補正することで、画素ごとの正確な絶対温度を推定算出できます。
サーモグラフィ(熱画像技術)とは何か?
絶対零度(0 K / -273.15℃)を超えるすべての物体は、その温度に応じた赤外線を自ら放射しています。サーモグラフィ技術は、検出器を用いて空間の赤外線放射を受光し、その放射強度の差異を電気信号として取得して画像化する技術です。この信号の強弱は対象物表面の温度差と密接に関連しており、異常過熱部位や断熱欠陥の特定に役立ちます。熱画像が提供する情報は通常の写真とは根本的に異なり、色合いや微細なテクスチャではなく、赤外線の熱放射パターンを強調して表現します。
熱画像は通常、グレースケールまたはあらかじめ設定されたカラーパレット(疑似カラー)で表示されます。パレット表示は信号レベルに応じて色彩を割り当て、熱グラデーションの視認性を高めるためのものであり、表示される色は物体本来の自然な外観色ではありません。パレット表示によって同一画面内の相対的な温度の高低を直観的に比較できますが、それを無条件に絶対温度マップと同一視してはなりません。温度数値を提示できるかどうかは、カメラの測温仕様と設定に依存します。標準的なカメラは熱画像データのみを出力しますが、ラジオメトリック対応モジュールは校正データに基づいて表面温度を定量的に推定します。
熱画像カメラの動作メカニズム
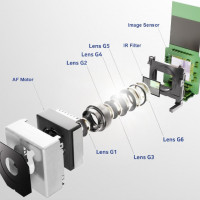
熱画像カメラは、まず専用の赤外線光学レンズを通じて対象シーンからの熱放射を集光し、検出器(センサ素子アレイ)の結像面に結像させます。検出器は入射した放射熱エネルギーを微弱な電気信号に変換します。その後、内部の電子回路およびデジタル信号処理エンジンが信号を補正・処理し、表示、記録、または外部機器への伝送が可能な熱画像データを生成します。
採用される検出器技術、光学系、信号処理パイプライン、および通信インターフェースは、生成される画質に直結するだけでなく、モジュールを上位システムに組み込む際の容易性を大きく左右します:
- 赤外線光学系(レンズ): 長波長赤外線に対して不透明な一般的なガラス(ケイ酸塩ガラス)に代わり、ゲルマニウム(Ge)やカルコゲナイドガラスなどの特殊赤外透過光学材料を精密研磨して構成されます。
- 赤外線検出器アレイ(マイクロボロメータ): 入射した赤外線による極小の温度変化を電気抵抗値の変化として検出します。一般産業用には、酸化バナジウム(VOx)またはアモルファスシリコン(a-Si)を用いた非冷却型マイクロボロメータが広く採用されています。
- 不均一性補正(NUC): 素子ごとの感度ばらつきや周囲温度変動に伴う熱ドリフトを、内部メカニカルシャッターを用いた非均一性補正(NUC)処理によってリアルタイムに補正します。
- ラジオメトリック測温処理: 測温対応機種では、校正テーブルに基づき、入力された放射率(Emissivity)、周囲反射温度、測定距離、大気透過率を加味して、画素ごとの温度値を数学的に逆算します。
ここで重要な技術的区別が存在します:画像化された熱画像と、校正された温度測定データは関連していますが同義ではありません。前者は赤外線放射の相対パターンを可視化するものであるのに対し、後者は測温用に設計・校正されたハードウェアと厳密なパラメータ設定を必須とします。
熱画像カメラと他の赤外線カメラの相違点
IADIY の TCM シリーズに代表される長波長赤外線(LWIR)熱画像カメラは赤外線カメラの一種であり、シーンから放射される長波長赤外線の放射輝度を捉えて熱パターンを描画します。検出器が受光する信号は対象物の温度だけで決まるわけではなく、表面の放射率や周囲環境からの反射放射成分も加わります。
これに対し、一般的な反射型赤外線カメラ(Reflected-IR Camera)は、物体表面で反射された赤外線照明(通常は 850nm や 940nm の近赤外 LED 光)を受光して画像を生成します。両者はいずれも赤外線領域を利用しますが、その物理的撮像原理と用途は大きく異なります:
| 比較項目 | 長波長赤外熱画像カメラ(TCMモジュール) | 反射型赤外線カメラ(Reflected-IR) |
| 撮像原理 | シーンから放射される長波長赤外線(自発放射)を検出。受光信号には物体自体の放射と環境からの反射成分が含まれる。 | 照明光源から放射され、物体表面で反射した赤外線を受光して画像を形成。 |
| 代表的な波長帯 | 長波長赤外線(LWIR、通常 8〜14 µm);機種によって応答帯域は異なる。 | 一般的には近赤外線(NIR、0.75〜1.0 µm);特殊用途では短波長赤外線(SWIR)。 |
| 照明光源の要否 | 外部赤外線照明は一切不要。十分な熱コントラストが存在すれば、完全な暗闇(0 Lux)でも撮像可能。 | 低照度環境下では環境赤外光またはアクティブな赤外線照射器(IR-LED)が必須。 |
| 画像情報 | 見かけの熱パターンを表示。通常はグレースケールまたは疑似カラーパレットで可視化。 | 反射された赤外線の強度と物体の輪郭・質感を、白黒写真に類似した単色画像で表示。 |
| 温度測定能力 | ラジオメトリック対応モデルでは、適切な校正とパラメータ設定により表面温度を定量測定可能。 | 物体の反射外観を描画するのみであり、原則として温度数値の測定機能は持たない。 |
| 主な用途 | 電気盤やモータの過熱監視、建築診断、防災、ロボット工学における熱自律センシング。 | 夜間監視防犯カメラ、野生動物の暗視観察、近赤外反射特性を用いた異物検査。 |
TCM モジュールの機能仕様と代表的な産業用途
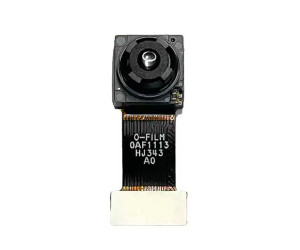
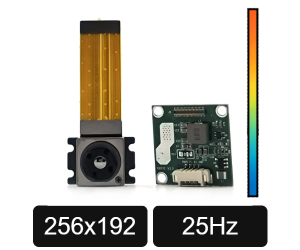
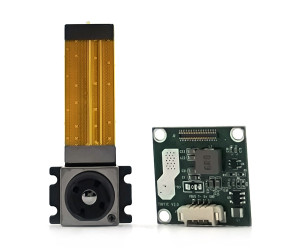
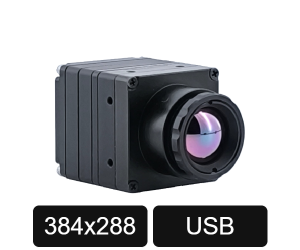
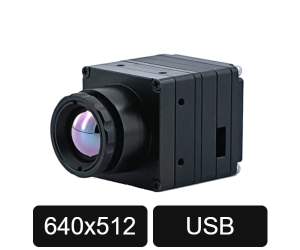
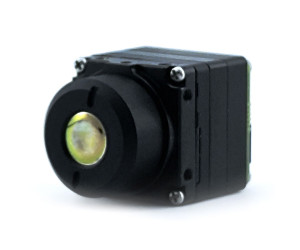
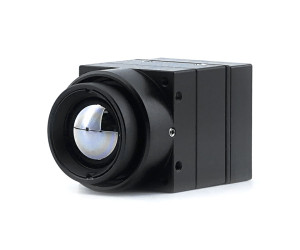
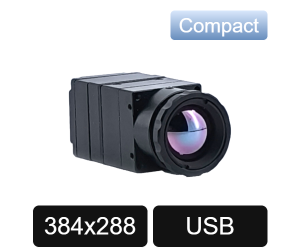
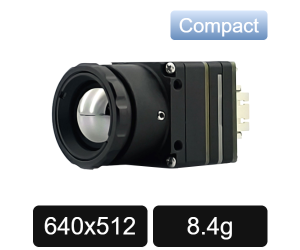
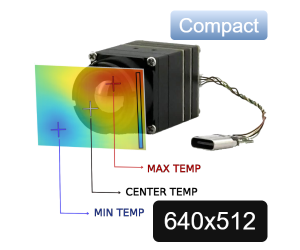
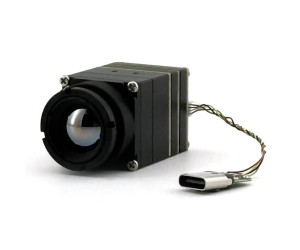
IADIY の TCM(Thermal Camera Module)シリーズは、産業機器や組込システムへの組込用途に特化して設計された超小型サーモグラフィモジュールです。多様な構成が用意されており、解像度、レンズ焦点距離、フレームレート、通信インターフェース、および測温機能の要件に合わせて最適なモデルを選択可能です:
- 多彩なシステムインターフェース: PC や産業用 PC との接続を容易にする標準 UVC over USB、マイコン制御用の UART、SoC プロセッサと直結する DVP(デジタルビデオポート)、およびラジオメトリック生データ出力をサポート。
- オンボード画像処理機能: デジタル画像強調処理、複数のカラーパレット切替、最高温・最低温箇所の自動追尾表示(ホットスポット表示)、およびデジタルズームに対応。
- 高精度ラジオメトリック測温: 工業用の異常検知向けに、全画素の校正済み絶対温度データを出力可能な測温モデルをラインナップ。
TCM を組み込むことで、多種多様なシステムに非接触の熱監視機能をアドオンできます:
- 電気・機械設備の保全監視: 配電盤、モータ、ベアリング、製造ラインを常時モニタリングし、過熱による突発停止や火災リスクを未然に防止。
- 建物エンベロープ診断: 外壁や屋根の断熱欠陥、サッシ周辺の気密不良、コンクリート構造体内部の漏水兆候を非破壊で迅速に特定。
- ロボティクスおよび無人自律移動体: 搬送ロボット(AGV/AMR)や点検ドローンに搭載し、煙、霧、完全な暗闇環境下での熱源探知および環境認識を実現。
- マルチセンサフュージョン: 高解像度可視光カメラや LiDAR と組み合わせることで、外観形状の細部把握と熱データの双方を統合した高度なエッジ認識システムを構築。
サーモグラフィカメラモジュールの選定基準
用途に合致した熱画像モジュールを選定する際は、観察対象物の特性とシステム側の制約条件を統合的に評価する必要があります:
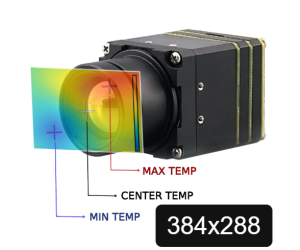
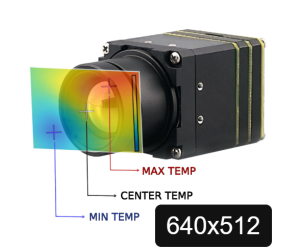
- 対象物の大きさとセンサ解像度: 観察対象の大きさと配置距離から必要な解像度を決定します。高解像度(384×288 や 640×512)は微小な電子部品の解析や長距離監視に優れ、低解像度(160×120 等)はコスト効率と省帯域性に優れます。
- 熱感度(NETD:雑音等価温度差): 検出器が識別可能な最小温度差を表す指標(mK:ミリケルビン)。NETD が低いほど(例:<30 mK または <40 mK)高い熱コントラスト分解能を持ち、わずかな温度差しかない建物診断等に不可欠です。なお、NETD は感度を表す値であり、絶対温度測定の確度とは異なります。
- レンズ焦点距離と視野角(FOV): 視野範囲と対象物の結像サイズを決定します。近距離での全体把握には広角レンズ(45°や 56°)、遠距離監視には望遠レンズ(12°や 25°)を対象サイズと作動距離に合わせて選定します。
- ラジオメトリック(放射測温)機能の要否: 温度の絶対値が必要な場合は、測温モデルを選択し、測定温度範囲(例:-20℃〜150℃、または高熱用の 550℃)と仕様精度が用途に適合しているか確認します。
- 組込環境の物理的・システム的要件: フレームレート(Hz)、遅延時間、外形寸法、消費電力、許容動作温度範囲、熱設計、およびホスト OS(Linux, Windows, RTOS)向けの SDK 提供状況を網羅的に検証します。
設計者・点検技術者のための実務ガイドライン
- サーモグラフィは「表面」のみを受光する: 熱画像カメラは物体の表面放射を捉えるものであり、壁やガラスなどの不透明障壁を透過して透視することはできません。
- 放射率(Emissivity)の補正: 光沢のある金属(銅、未酸化アルミニウム等)は熱放射率が極めて低く、周囲の熱を反射します。測定時は放射率を高めるテープ(ε ≈ 0.95)を貼付するか、適切な補正係数を入力する必要があります。
- 環境負荷の評価: 屋外での強風は対流放熱を促進して真の過熱を隠蔽し、直射日光は建物表面に疑似的なホットスポットを生成します。
- 用途に応じた最適構成: 小型ハンドヘルド機器には広角視野のコンパクトモジュールが適し、設備監視システムには連続データ転送と解析ソフトウェアの連携が優先されます。
サーモグラフィ技術の物理的限界と一般的な誤認
熱画像のデータを正しく意思決定に役立てるためには、技術の物理的限界と誤解を明確に把握しておく必要があります:
- 誤解1:「熱画像カメラは壁やガラスの向こうを透視できる」: サーモグラフィは固体の壁を透過できません。壁の向こう側にある配管や柱が写る場合、それは内部の熱が熱伝導によって壁の「外表面」の温度分布を変化させた結果にすぎません。また、板ガラスは長波長赤外線を通さないため、窓に向けて撮影すると鏡のように室内や撮影者自身の熱反射が写り込みます。
- 誤解2:「サーモグラフィは温度そのものを直接測っている」: 検出器が測定している物理量は赤外線の「放射輝度(Radiance)」です。温度値は、放射率、反射温度、大気透過率の数学モデルを介してカメラ内部で逆算された推定値です。
- 低放射率金属による熱反射の罠: 研磨された金属表面は周囲の熱源を強く反射します。未熟なオペレータは、照明器具や作業者自身の体温の反射を、機器の重大な過熱故障と誤認することがあるため注意が必要です。
サーモグラフィに関するよくある質問(FAQ)
サーモグラフィカメラはどのような仕組みで撮像するのですか?
すべての物体が温度に応じて放射する目に見えない長波長赤外線を、ゲルマニウム等の専用レンズで集光し、マイクロボロメータ検出器素子アレイに結像させます。受光した熱エネルギーを電気信号に変換し、信号強度の差異を画像処理して熱分布画像として表示します。
熱画像カメラと赤外線暗視カメラの違いは何ですか?
熱画像カメラは物体自体が自発的に放つ長波長赤外線(LWIR 8〜14 µm)を受光するため、完全な暗闇でも光源なしで熱分布を描画し温度を測定できます。一方、一般的な赤外線暗視カメラは近赤外線(NIR 0.75〜1.0 µm)の反射光を利用し、白黒の映像を映すのみで温度測定はできません。
熱画像カメラで壁や窓ガラスの内部を透視できますか?
透視は不可能です。熱画像カメラは物体の「最表面」から放射される熱線のみを捉えます。壁内の埋設配管等は、熱伝導によって壁表面の温度が局所的に変化した場合にのみ表面の温度パターンとして視認できます。
熱画像モジュールにおける「ラジオメトリック(Radiometric)」とは何ですか?
工場出荷時に精密校正が行われており、単なる相対的な明暗コントラストの表示だけでなく、全画素の正確な絶対温度測定値(℃/K)をデジタルデータとして出力できる機能を指します。
熱画像カメラの測温精度に影響を与える環境要因は何ですか?
対象物の放射率(Emissivity)の誤設定、周囲の高熱物体による反射光、測定距離による解像度不足、強風による表面強制対流冷却、および大気中の雨水や濃霧による赤外線の散乱・減衰が主な要因です。
NETD(雑音等価温度差)とは何ですか?なぜ選定時に重要なのですか?
NETD は検出器の熱感度(識別可能な最小温度差)を示す指標です。数値が小さいほど(例:<30 mK)微小な温度差を鮮明に捉えることができ、建物診断や微細な電子基板の不良検出において極めて重要となります。
サーモグラフィモジュール組込開発:IADIY JDM エンジニアリング
赤外線熱画像モジュールを産業用監視機器、ハンドヘルド診断ツール、または自律ロボットシステムに組み込む際には、視野角(FOV)、検出器感度、放熱機構、およびホスト通信の最適化が求められます。IADIY は、熱センシングのシステム統合を支援する共同開発製造(JDM)および OEM エンジニアリングサービスを提供しています:
- モジュール光学設計とカスタムレンズ: ゲルマニウムおよびカルコゲナイドレンズの焦点距離設計、要求視野角(FOV)への適合、IP65〜IP67 耐環境ハウジングの設計。
- 組込インターフェース統合: UVC over USB、UART、DVP、およびラジオメトリック生データ出力を、Linux、Windows、MCU プラットフォーム向けに最適化支援。
- 熱設計と機構パッケージング: 処理回路の発熱が熱感度素子へ伝播することを防ぐ熱アイソレーション構造の設計。
- センサフュージョンソリューション: 外観詳細と熱パターンの双方をリアルタイム統合する可視光カメラ・レーザセンサとの複合モジュール開発。
シンプルな熱パターン監視から高精度な産業用ラジオメトリック測温まで、お客様の製品ロードマップに合わせた最適なモジュール仕様の検討をサポートいたします。
自社製品への長波長赤外線(LWIR)モジュールの組込をご検討中ですか? 弊社のエンジニアにご相談ください。
技術仕様・開発について相談する →結語
サーモグラフィ技術は、物理的な接触や可視照明を必要とせず、熱に関連するパターンを確実に把握する手段を提供します。カメラが赤外線を受光し画像へと変換するプロセスを正しく理解することで、表示された画像を正確に解釈し、パレットカラーの相対表示と校正された温度測定値を混同するリスクを防止できます。最適な TCM モジュール構成は、対象物の寸法、観察距離、必要な空間分解能、動作環境、システムインターフェース、およびラジオメトリック測温の要否などの要件によって決まります。
熱画像カメラは広義の赤外線カメラに属しますが、反射型赤外線システムとは全く異なるメカニズムで画像を形成します。長波長赤外線の自己熱放射と反射光の相違点を把握することで、開発チームはシステムに真に適合するセンシング手法を選択し、熱データを単独で用いるか、可視光画像や他のセンサと融合させるかを適切に判断できるようになります。
弊社の製品群:半導体レーザモジュール、レーザセンサ、および 光エレクトロニクス受託製造・JDM サービス も併せてご参照ください。





Leave a Comment