




スペック表の罠:ドローンEO/IR選定が製品利益と市場投入スケジュールを蝕む理由
商業用および産業用ドローン市場において、スペック表上では完璧に見えるEO/IR(光電・赤外)ペイロードが、実運用時に飛行時間の低下や光軸ドリフト、現場での手戻りを引き起こすケースが後を絶ちません。「最大測距距離」を主たる判断基準とすることは、目に見える低コストと引き換えに高い不確実性コストを背負うことになります。本記事では、P&L(損益)とTCO(総所有コスト)の視点から、SWaP-Cの最適化とリスク回避策を解説します。
一、 スペック至上主義がもたらす計算可能な事業コスト
エグゼクティブ・サマリー:部品の選定ミスのコストは見積書上には現れません。実機飛行テストのやり直し、運用バッテリー費用の増大、そして市場投入の遅延という形で表面化します。構造剛性と熱設計への早期投資が、手戻りコストを最小限に抑えます。
単一コンポーネントの理論上の最大スペックを製品競争力と同一視すると、以下の3つの直接的な事業コストが発生します:
- 飛行時間(航続距離)の低下と運用コスト(OPEX)増大:過度な長距離志向は重量増を招きます。1.6kg級のドローンに400gの重量が加わると、飛行時間は40分から約30分へ急減します。中規模機隊では、バッテリー増設などで機体あたり年間800〜2,500ドルの追加OPEXが発生します。
- 実地テストと改修コストの急増:光軸ズレやプロトコルの不整合は実機飛行テストで露呈します。1回のフィールドテスト費用は5,000〜15,000ドルに達し、再設計により30,000〜80,000ドルの予期せぬ予算オーバーが生じます。
- 市場投入遅延による売上損失:2〜3ヶ月の遅延は、入札や導入サイクルの逸失を意味し、初期のモジュール価格差をはるかに超える損害となります。
二、 3つの典型的な失敗パターンとその定量的影響
パターン1:光軸ドリフトによる納品遅延と信頼失墜
ラボテストは合格しても、飛行時の振動と温度変化で光軸がズレ(許容誤差 ≤0.05 mrad を超過)、測距対象を外してしまいます。構造の再設計により納品が約2.5ヶ月遅延し、顧客の信頼を失います。
パターン2:過剰設計による任務効率の低下
最長距離を優先するあまり重量が増加し、1回の飛行における巡回面積が縮小。結果として競合製品に劣後し、再選定の手戻りが発生します。
パターン3:通信プロトコルとインターフェースの過剰設計
実用的なTTLやRS485ではなく、過度に複雑なRJ45イーサネットを採用したことで、ジンバルとの統合互換性が悪化し開発が長期化する事例です。
三、 性能保証を左右する2つの物理的現実
1. 大気条件と対象物の反射率
905 nm 波長は小型・軽量かつ低コストで晴天時に適していますが、霧や煙では減衰が顕著です。1535 nm 鉺ガラスレーザーは大気透過性に優れ、Class 1 アイセーフ基準を満たしながら高エネルギーを出力できるため、4km以上の長距離に不可欠です。大気条件や対象物の反射率を考慮しない選定は、将来のクレーム(TCO増大)を招きます。
2. 振動、熱勾配、ソフトウェア補正の限界
アルゴリズムによる補正は構造的な剛性不足を代償できません。また、レーザードライバの発熱はセンサー感度を低下させるため、熱設計は初期段階で組み込む必要があります。
四、 熱管理:過小評価されがちな SWaP-C 変数
熱は「熱膨張による光軸の微小変形」「検出器ノイズの増大」「放熱構造による重量増」の3つの経路でシステムに悪影響を与えます。ジンバル主構造への熱伝導パスを初期段階から設計することが必須です。
五、 SWaP-C 選定マトリクスと推奨モジュール
まず任務の制約条件(距離、環境、重量、電力、スケジュール)を固定し、その中で最適なSWaP-Cバランスを選択します:
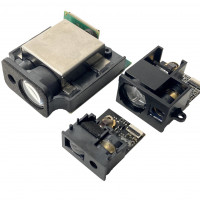
| 評価項目 | 近中距離志向 (~1.5–2 km) LRFX00M3LSQ | 中距離志向 (~3 km) LRF3K10LHQ | 長距離志向 (~4 km) LRF4K10LH |
| 波長 / 安全基準 | 905 nm (Class 1) | 1535 nm (Class 1 アイセーフ) | 1535 nm (Class 1 アイセーフ) |
| 重量・サイズ傾向 | 極めて軽量 (<40g) | 超小型・軽量 (<50g) | 高透過標準型 |
| 大気安定性 | 晴天に最適、霧・煙では低下 | 煙や霧などの悪天候に強い | 煙霧・遠距離透過性に極めて優れる |
| 航続時間・熱への影響 | グラム単位での配慮が必要 | 中等度・制御容易 | 大型ジンバル構造が必要 |
| 最適な適用分野 | 小型自作ジンバル、高度測定 | 標準EO/IR三光システム、巡検 | 大型長時間滞空機、長距離偵察 |
六、 経営層・技術責任者のための4つの確認項目
Design Review 監査チェックリスト
- 任務要件 vs スペック充足:その要求距離は実際の運用データに基づいているか?
- 振動と光軸ドリフト許容量:機体の振動スペクトルに対して構造剛性は検証されているか(許容値 ≤0.05 mrad)?
- 通信インターフェース:実用的なTTL/RS485を採用し、過剰設計を回避しているか?
- 総合TCO(総所有コスト):現場での手戻りや市場投入の遅延リスクを計算に含めているか?
よくある質問(FAQ)
なぜ1535nm波長が長距離ドローンEO/IRの標準なのですか?
1535nmは網膜に対して安全な「アイセーフ波長」であり、Class 1安全基準内で高いパルス出力を確保できます。また、煙や霧などの大気透過性において905nmよりも遥かに優れています。
光軸ドリフトをソフトウェアだけで補正できないのはなぜですか?
アルゴリズムは緩やかな線形変化しか補正できません。高周波の機械振動や急激な温度変化による非線形な光軸のズレは、ハードウェアの剛性設計が不可欠です。
iADIYはどのようなカスタム技術サポートを提供できますか?
標準測距モジュールの在庫提供に加え、UART/RS485通信SDK、3D CAD STEPファイル、光軸校正構造の設計相談、カスタム光電統合支援を提供します。
結語:単なる部品調達からシステムパートナーへ
長距離レーザー測距は高機能ドローンに不可欠な機能ですが、プロジェクトの成否はスペック表で最大の数字を選ぶことでは決まりません。重量、大気透過、光軸安定性、熱管理、開発期間の予測可能なバランスを確立することこそが成功への道です。
次世代の産業用ドローンEO/IRや三光ジンバルの開発を計画中ですか?技術選定についてお気軽にご相談ください。
技術チームに相談する →当社のレーザー測距モジュール、レーザーセンサー、光電製造サービスもご覧ください。
Leave a Comment